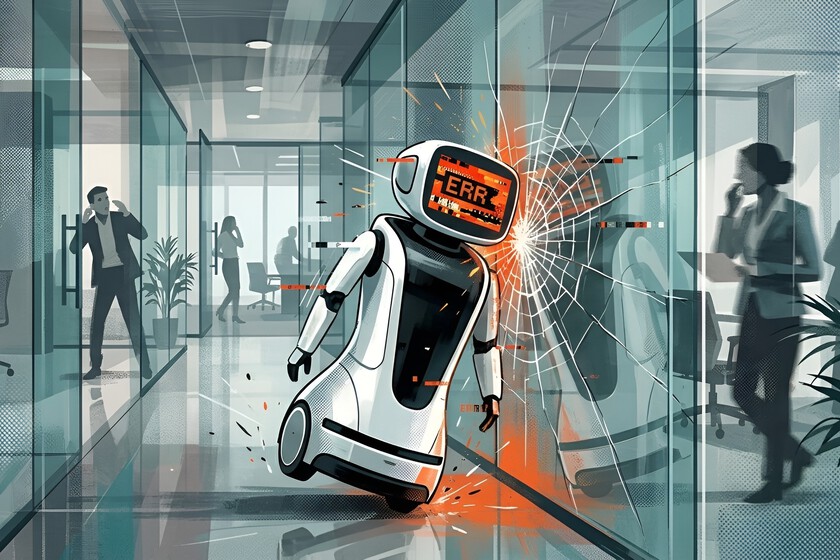
Les robots ne savent pas toujours qu’il existe un mur de verre et c’est un problème
Il y a quelque chose que nous tenons pour acquis lorsque nous traversons un bureau : même si nous pouvons voir ce qu’il y a de l’autre côté d’une cloison vitrée, nous savons que nous ne pouvons pas la traverser. Cette distinction semble trop simple pour devoir être expliquée. Cependant, lorsque la personne qui traverse ce même espace est un robot, la transparence peut devenir un problème de perception. C’est une de ces difficultés que l’on remarque à peine dans notre quotidien, mais qui nous rappelle que reconnaître un environnement peut être bien plus compliqué pour une machine qu’on ne l’imagine.
Quand le plan n’est plus fiable. Un robot qui circule dans un bâtiment doit convertir ce que ses capteurs capturent en informations sur l’espace qui l’entoure. Le verre peut introduire des erreurs dans ce processus, de sorte qu’un chemin apparemment clair ne correspond pas toujours aux obstacles réels. Pour résoudre cette difficulté, Naitri Rajyaguru et ses collaborateurs de l’Université du Maryland ont développé PolarDepth, une méthode permettant d’améliorer les estimations de profondeur et de mouvement.
Un matériau, deux pièges optiques. Pensons à une salle de réunion en verre : une caméra peut montrer des chaises et des tables comme si rien n’interrompait la vue, car le verre n’apporte pratiquement aucune texture propre. Si vous changez la position de la caméra, les reflets qui apparaissent sur cette même surface peuvent également changer. Les capteurs laser sont confrontés à un défi différent : une partie du signal peut traverser le verre et être réfléchie par les objets situés derrière, tandis qu’une autre partie peut être déviée sans retourner au récepteur. Tout dépend, entre autres facteurs, de l’angle d’incidence et des caractéristiques du matériau.
Il existe une autre façon d’interpréter la lumière. Les caméras conventionnelles enregistrent des informations sur la couleur et l’intensité de la lumière, mais il existe une propriété supplémentaire qui peut également nous aider à comprendre une scène. C’est ce qu’on appelle la polarisation et elle décrit comment les oscillations de la lumière sont orientées. Lorsqu’il est réfléchi par une surface, son motif de polarisation peut révéler des indices sur la géométrie qu’une photographie ordinaire ne peut pas facilement distinguer. Pour en profiter, il faut des capteurs spécifiques, capables de mesurer cette propriété et de la convertir en informations utiles pour interpréter l’environnement.
Une caméra pour deux vues. PolarDepth utilise une caméra à polarisation unique pour obtenir une image couleur conventionnelle et une seconde représentation, appelée Polar-RGB, qui intègre des informations sur la polarisation de la lumière. À partir des deux, il génère des estimations de profondeur indépendantes. Un système entraîné combine ensuite les résultats pixel par pixel, donnant plus de poids aux informations qu’il considère les plus fiables dans chaque domaine. Vous pouvez ainsi profiter de l’imagerie conventionnelle où elle donne de bons résultats et utiliser les indices supplémentaires de polarisation sur des surfaces réfléchissantes, telles que les cloisons en verre.
Moins d’erreurs dans l’interprétation de l’espace. Les tests menés avec PolarDepth incluaient des scènes réelles et synthétiques d’environnements vitrés, où les chercheurs ont testé ses performances par rapport à des méthodes basées exclusivement sur des images RVB. Selon les auteurs, les résultats ont montré des améliorations à la fois dans l’estimation de la distance et dans l’odométrie visuelle, qui permet de calculer le mouvement d’une caméra à partir des images qu’elle enregistre. La différence est importante car les deux capacités interviennent dans la perception de l’environnement, même s’il existe encore une limite : ces expériences ne démontrent pas que la technologie élimine les collisions lors de la navigation autonome.
Le problème vient de loin. En 2017, des chercheurs de l’Université de technologie de Sydney ont publié une étude sur la façon de reconnaître les panneaux de verre en tirant parti de l’intensité de la lumière laser réfléchie. Ils ont intégré leur méthode dans un système de localisation et de cartographie et l’ont testée avec un robot PR2 dans deux immeubles de bureaux. Selon les auteurs, ils ont réussi à identifier environ 95 % des panels, sans enregistrer de faux positifs lors de ces tests. Leur approche était différente de celle du Maryland, mais elle montre qu’il existe d’autres stratégies pour faire face à cette difficulté.
Il y a encore beaucoup à apprendre. Selon une enquête menée par The Information, Tesla utilise déjà des unités Optimus dans les zones contrôlées de ses usines, où elles effectuent des tâches spécifiques sous supervision. Agility Robotics a également amené Digit aux opérations logistiques, tandis que Boston Dynamics forme Atlas aux applications industrielles. Ce sont des avancées qui rapprochent ces machines du monde du travail, mais il reste encore des défis importants : reconnaître les objets, les manipuler sans les endommager, ajuster la force avec laquelle on les tient et s’adapter aux situations imprévues. Car avant de partager naturellement nos espaces, les robots devront aussi résoudre des problèmes aussi élémentaires que de ne pas s’écraser contre une paroi de verre.
Image en vedette | Simseo avec Nano Banane
À Simseo | Nokia estime que le monde est loin d’être en mesure de construire des centres de données